


超多関節ロボットハンドの開発
取り組みテーマ分野 : <スマートファクトリー>
研究者 : 山野光裕(工学部・機械システム工学科)
ロボット技術は、現在、様々な分野で広く利用されています。生産工場で溶接や塗装などを行うロボットアーム、飲食店や病院で料理や薬を運ぶ搬送ロボット、上空から撮影などを行うドローン、医師が操縦して外科手術を行うロボットなど、様々な場面で多くのロボットが活躍しています。最近、人型ロボットがダンスや器械体操の技を披露する動画を目にしたことがある方も多いのではないでしょうか。
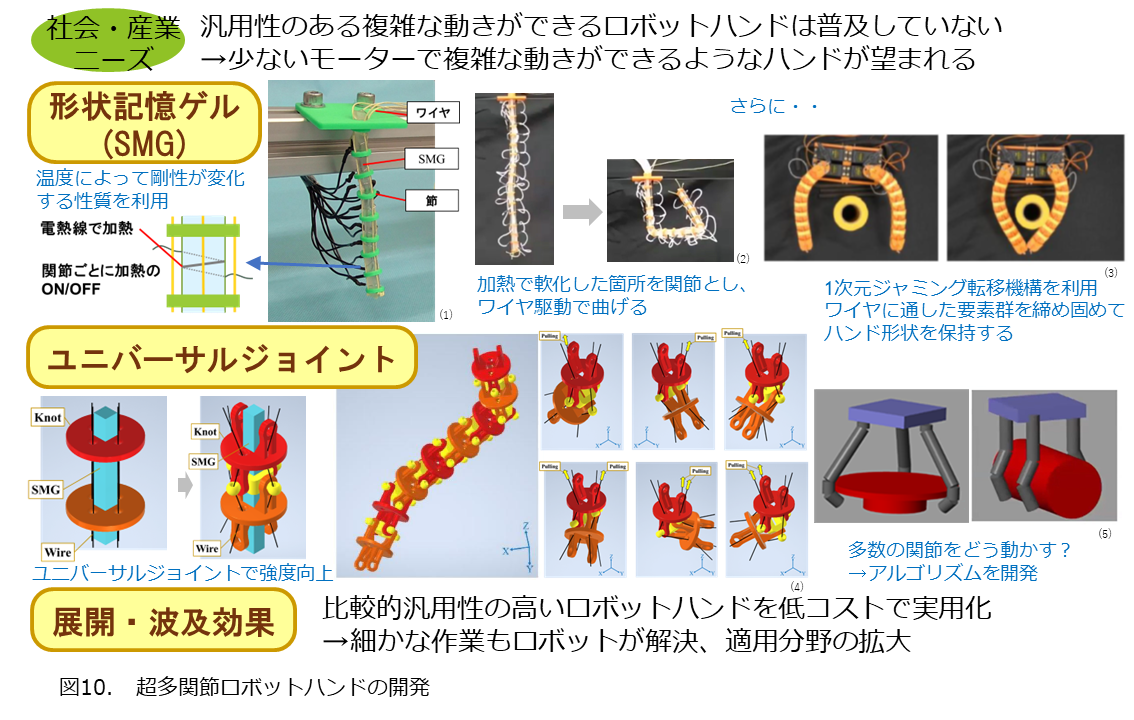
工場や物流施設においては、ロボットアームや無人搬送ロボットがかなり前から実用化されており、製造や搬送の多くの工程で人間の作業者からロボットに置き換わっています。しかし「手」、つまりロボットハンドについては、まだまだ置き換わる段階に達していません。モノを持って運ぶ動作については、真空吸着や対象物を限定した単純なグリッパなどが使われていますが、人間のように多種多様なものを持てる汎用性のあるものは普及していません。ロボットアームについては、人間と同様に肩やひじなどを持つタイプのものが多く利用され、作業を効率よくこなせます。しかし、人の手は、多数の関節と筋肉を持ち、指の様々な箇所で物体と接触するなど、構造や動作が非常に複雑です。ロボットハンドで人の手の構造をまねしようとすると多くのモーターが必要となり、重量が増え、システムも複雑になり、コストが増えます。
そこで工学部准教授山野光裕は、いかに少ないモーターで多くの関節を制御し、複雑な動作を実現するか、という研究を続けてきました。山野が着目したのは、指の素材に形状記憶ゲルShapememory gel(SMG)を用いたゲルロボットハンドです。SMG は温度によって、柔らかくしたり硬くしたりすることができます。棒状のSMG でできた指の一部を温めると、部分的に柔らかくなり、指の関節とすることができます。ワイヤを牽引すると、その関節で指を曲げることができるのです。曲げた個所を冷やして硬くし、他の個所を柔らかくして第2 の関節とすれば、曲げた指をそのまま第2の関節でさらに曲げることもできます。関節ごとに加熱のon/off を制御すれば、ワイヤを駆動する少数のモーターで、指の様々な動きを再現することができるのです。
また山野は、SMG をねじれやつぶれが生じないように補強するため、剛性のあるユニットを接続して回転させるユニバーサルジョイントも利用しています。さらに、SMG の利用以外にも、ワイヤのテンションで締め固めて形状を固定する1 次元ジャミング転移機構を利用する検討も始めています。様々な機構を試しながら汎用性のあるロボットハンドの機構を追い求めています。
さて、指や関節の数を増やすことは、ハンドの自由度を増やすことです。つまりロボットハンドを制御する自由度が飛躍的に増えることになります。そうすると、いかにどういう順序で動かすかという制御方法が問題になります。ハードからソフトへと課題が変化する、新たな課題が生まれるということもできます。次の研究ステージでは、AI も含めICTの様々な手法が役に立つことでしょう。本センターでは、実用的なロボットハンドの実現を目指して、さらに研究を進めてまいります。
【写真の出展(引用分)】
(1) 三好竜平,山野光裕,他5 名,「形状記憶ゲルとワイヤ駆動機構を用いたロボットハンドの開発-第1 報:8 関節を有する指の試作と基礎的実験-」,第35 回日本ロボット学会学術講演会
(2017)
(2) 三好竜平,山野光裕,他5 名,「形状記憶ゲルとワイヤ駆動機構を用いたロボットハンドの開発―第2 報:16 関節を有する指の試作と基礎的実験―」,日本機械学会,ロボティクス・メカトロニクス講演会(2018).
(3) 山野光裕, 小林巧弥,「多種形状に変形可能な省アクチュエータ型多関節ロボット指の基礎的検討」,第67 回自動制御連合講演会(2024).
(4) 下條紘輝,山野光裕,他7 名,「形状記憶ゲルとユニバーサルジョイントを用いた多関節ロボット指の開発」,ロボティクス・メカトロニクス講演会(2023).
(5) 鈴木来,山野光裕,他6 名,「形状記憶ゲルとユニバーサルジョイントを用いた駆動型多関節3 指ロボットハンドの軌道計画」,第42 回日本ロボット学会学術講演会予稿集(2024).
2026年03月31日